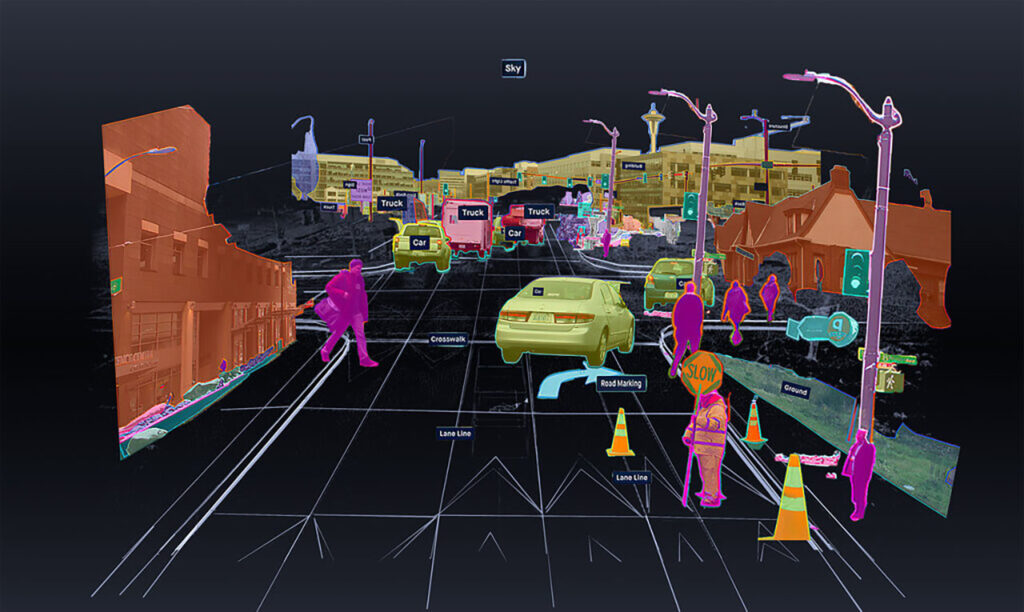
人工智慧經常伴隨自動化、自主學習與無人化的語彙進入公共想像。當自動駕駛車辨識行人,影像模型辨識物件,語言模型完成分類,我們很容易把技術能力歸於模型自身,彷彿大量資料進入系統後,世界便會自行轉換為能被計算的形式。真正的過程遠比前述敘事複雜。影像在進入訓練流程以前,必須經過篩選、整理、切割、分類與校正。道路上的行人、車輛、交通號誌、路緣、施工區與障礙物,都要先被辨認,再被轉換成資料庫能夠理解的名稱與邊界。
Nicolas Gourault 的《未知標籤》(Unknown Label, 2023)正從人類觀看與機器觀看交會的位置切入。作品沒有把焦點放在自動駕駛車的感測器,也沒有重複科技產業關於智慧交通的未來敘事,鏡頭轉向全球南方的資料標註員,觀看他們如何替遠方機器整理世界。
作品裡最令人不安的部分,並非勞工面對多麼先進的設備。他們使用的可能只是普通電腦、滑鼠與網路連線,工作內容也沒有科幻電影裡的戲劇效果。真正令人不安的是,支撐高度自動化技術的工作竟然如此細碎、緩慢,而且依賴大量人眼持續判斷。自動駕駛車「看見」道路以前,必須有人替影像畫出道路;模型辨認行人以前,也必須有人告訴系統哪部分屬於人體。所謂機器視覺從來沒有脫離人類觀看,只是人類觀看逐漸被拆解,轉到遙遠地區,再從產品的公開敘事裡退到背景。《未知標籤》真正揭開的並非單純的低薪問題,而是 AI 技術如何重新安排人的位置。某些人負責決定模型架構,某些人控制資料與算力,另有大量工作者則負責最耗時間的辨認與分類。每個位置都參與 AI 形成,但權力、報酬與可見程度差異極大。
人類編排因而成為理解作品的重要概念。編排包含工作如何分配,也包含哪些眼睛負責觀看、哪些手負責描邊、哪些公司掌握分類名稱,以及哪些勞動最後會被抹去來源。技術系統並沒有離開人,而是重新決定哪些人會以何種形式留在系統內部。
機器視覺從分類開始
電腦視覺常被描述為讓機器獲得辨識能力,但攝影機取得的首先只是影像資料。道路影像裡的色彩、輪廓與光線沒有自行攜帶「人」「車輛」或「交通號誌」的名稱,分類必須經由既定規則與人工判斷才能進入訓練資料。
圖像分割(image segmentation)的工作便位於關鍵位置。標註員沿著物件輪廓逐點描畫,畫出邊界,再把封閉區域歸入預先設定的類別。操作看起來接近描圖,背後卻涉及持續判斷,因為真實道路遠比資料庫內的分類乾淨程度更加複雜。陰影可能遮住人體,車輛可能彼此重疊,施工物件可能沒有固定形狀,雨天、逆光、夜間與低解析度影像都會增加模糊區域。人類觀看可以暫時保留不確定,標註工作卻常要求勞工在有限時間內選擇答案,把模糊狀態轉成能進入資料庫的分類。分類從來不只是替世界補上名稱。當標註結果進入模型訓練後,類別會參與模型日後判斷的形成。標註員畫下的邊界不再只是螢幕線條,還可能影響系統未來如何辨認道路,以及哪些物體會進入避讓、煞車與路徑預測程序。
技術分類由目的帶動。自動駕駛系統需要知道前方是否有人,卻不需要知道那個人正在想什麼,也不需要理解他的職業、家庭或歷史。對模型而言,人的複雜生命被壓縮成與交通預測相關的位置、輪廓、移動方向與風險值。
前述壓縮不能單純視為錯誤。任何技術系統都必須選擇與任務相關的資訊,但選擇本身仍值得分析。當生命進入運算架構後,哪些層面被留下,哪些部分遭到排除,哪些差異獲得名稱,都反映技術目標背後的價值排序。《未知標籤》把觀看的政治拉到極近距離。游標沿著人體邊緣慢慢移動時,觀眾看到的不只是資料製作,更能看到「人」如何被轉成輪廓。世界原本沒有虛線框,框線來自技術需求;世界原本也沒有固定欄位,欄位來自分類制度。
「未知」不是資料錯誤
作品名稱中的 Unknown Label 帶有比技術術語更深的意味。當畫面裡的物體無法順利進入既有分類,系統便遇到未知狀態。然而,未知並不代表物體本身欠缺身分,更可能表示分類框架沒有準備好面對眼前世界。人類日常觀看能與不確定共處。遠方模糊的人影可以暫時留在「不知道」的位置,觀看者可以等待更多資訊,再改變原先判斷。機器學習資料庫往往傾向減少不確定,因為模型需要穩定標籤才能建立統計關係,未知便成為需要被處理的問題。
道路世界卻不會按照資料庫欄位生長。被布覆蓋的人體、臨時攤販、改裝車、動物、施工設施、地方交通工具與不尋常身體姿態,都可能超過預設類別。工程系統越追求普遍辨識能力,地方差異與例外狀況便越容易成為壓力來源。
當自動駕駛真正進入公共道路,分類邊界也不再停留於軟體內部。模型若沒有正確辨認某個身體,技術限制便可能轉成安全差異。哪些生命容易被辨識,哪些身體經常進入未知區域,會逐漸成為交通技術不可迴避的政治問題。「未知標籤」因而提醒我們,模型的世界始終小於世界本身。資料再大,分類再細,也不會消除現實持續產生的新形態與例外。技術設計真正需要面對的並非如何完全取消未知,而是系統遇到未知時能否承認有限性,並保留修正與人工介入的位置。
操作影像與機器觀看
Harun Farocki(1944-2014)曾以操作影像(operational image)描述主要功能不是供人觀看,而是直接參與技術程序的影像。《眼睛/機器 III》(Auge/Maschine III, 2003)裡的軍事與工業影像,已經顯示影像如何從再現媒介轉向測量、追蹤與導引工具。
自動駕駛影像延續相近歷史。道路畫面被攝影機取得之後,不必先成為供人欣賞的影像,它首先服務定位、辨識與訓練。畫面裡的色塊、框線、輪廓與分類名稱都帶有操作功能,觀看在此逐漸接近程序,而非單純感知。Gourault 的作品改變了相關影像原本的流向。企業內部的道路資料與標註畫面原先服務模型訓練,進入展覽後,觀眾開始長時間凝視那些原本不需要被公開觀看的工作影像。操作程序因而轉成藝術觀看的材料。
螢幕上的游標也獲得新的意義。在工作平台裡,游標只是標註工具;進入作品後,它成為勞工身體留下的痕跡。人沒有直接出現在畫面中央,眼睛與手卻透過游標速度、停頓、修正與重畫被間接感知。相關安排避開了紀錄片常見的受害者肖像模式。觀眾無法只靠臉部表情快速完成同情,而必須和勞工共同面對漫長的框選、切割與等待。工作的疲勞不是經由旁白宣布,而是經由觀看時間逐漸累積。當畫面停留得夠久,人工智慧的速度神話也開始鬆動。模型推論只需幾毫秒,資料生產卻可能耗去大量人時。成品呈現高速,準備階段則充滿緩慢,兩者之間的差距正是自動化敘事經常省略的部分。
人工時間與自動化時間
科技產業習慣以速度衡量進步。辨識延遲降低、推論速度提高、資料處理量增加,都能轉成容易比較的性能指標。然而,資料標註員承受的是另一種時間,工作由大量微小判斷組成,每張影像都可能需要長時間停留。
企業最後看到的可能是幾萬張完成標註的資料,勞工經驗卻由無數次滑鼠移動與局部修正構成。聚合後的統計數字會抹平操作時間,作品重新拉長相關時間,讓觀眾重新感到資料並非突然出現。時間差異還帶來權力問題。能夠把別人的時間壓縮成資料資產者,與必須逐格出售注意力者,位於完全不同的位置。前者累積模型能力與企業價值,後者取得按件或按時報酬,雙方都參與同段技術流程,但未共享相同成果。當 AI 被形容為節省人力,問題便需要重新拆開。節省的是誰的時間,又把耗時工作轉移給誰,往往比總工時是否下降更值得關注。自動化未必取消勞動,它也可能重新安排勞動的地理位置與可見程度。
全球外包與價格差異
《未知標籤》把研究焦點帶到委內瑞拉、肯亞與菲律賓等地,讓自動駕駛背後的全球價值鏈浮出表面。道路影像可能來自歐洲,資料處理卻被送往生活成本較低、就業機會不足或經濟局勢脆弱的地區。平台經濟常把跨國外包描述為開放機會。只要具備網路與電腦,工作者便能加入全球市場。然而,跨國連線沒有消除地理差異,工資、貨幣、社會保障與生活成本的落差反而成為平台計價的重要條件。企業可以跨越國界尋找較低成本的人力,勞工卻未必具有同等移動能力。任務自由流動,人的生活仍被家庭、語言、簽證、經濟與居住條件限制,表面上的全球流動性由高度不對稱的移動能力支撐。
數位殖民主義的概念在此具有分析價值,但需要保持歷史尺度。所有跨境資料工作都不能直接與殖民統治等同,真正值得關注的是既有全球不平等如何被平台重新利用,讓低價勞動與高價技術資產分別累積在不同地區。
知識流動同樣具有方向性。標註員提供道路判讀、視覺辨認與模糊情境判斷,成果離開工作者後進入資料集,再轉成模型能力。企業能持續利用相關成果,勞工卻通常只取得任務完成時的報酬。勞工甚至可能不知道最終客戶。外包鏈經過多層平台、承包商與資料公司後,委託關係變得難以辨識。工作者只看得到任務頁面,無法知道模型最後會被部署在哪座城市,也未必知道自己正在替哪家企業累積技術資產。
平台取代工廠之後
Karl Marx(1818-1883)的《資本論》(Das Kapital, Kritik der politischen Ökonomie, 1867)仍能提供重要起點,因為資料標註雖然沒有產出傳統物質商品,勞動時間仍被轉成能夠進入市場交換的技術資產。
微型工作平台最重要的操作之一,在於把複雜認知工作拆成極小單位。框一輛車、確認物件、判斷類別、檢查邊界,每次操作看起來價值有限,大量操作聚合後卻能構成昂貴的訓練資料。碎片化改變了勞動者與成果之間的關係。傳統工廠工人可能仍看得到產品從原料逐步變成成品,資料標註員常只接觸局部畫面,工作完成後影像便離開眼前,後續訓練、模型部署與商業成果全部位於視野之外。
異化因而進入認知層面。勞工出售的不只是時間,還包含辨認形狀、處理模糊、理解道路場景與迅速套用規則的能力。人的知覺判斷被拆分、計價,再轉成模型後續可以反覆運用的資料結構。
模型完成訓練後,人工痕跡往往又從敘事裡退場。企業會說系統「學會」辨認,產品展示也集中在模型能力,很少同時列出多少人參與資料標註。機器獲得主詞位置,勞動則逐漸消失於被動語態之中。技術拜物化在 AI 時代因而出現新的形式。模型能力看起來像技術本身具有的屬性,背後複雜的社會關係被壓縮成資料、算力與參數。當勞動來源消失,產品便更容易呈現為自行生成的智慧。
認知異化與注意力商品化
資料標註與早期工業勞動存在明顯差別。工業流水線主要拆解手臂、身體與操作程序,AI 資料產業則大量拆解注意力、辨認與判斷。視覺能力本來屬於日常生活,進入平台後則被轉成能按時計算的生產資源。勞工必須維持高度集中,卻又不能在每張影像上投入過多時間。速度太慢會降低收入,速度太快則可能增加錯誤。注意力被迫在準確與效率之間持續調整,人的觀看節奏逐步貼近平台的績效要求。
相關勞動並不完全等於機械反應。熟練標註員會形成經驗,知道哪些區域最容易出錯,也知道何時需要放大或重新檢查。人的專業性仍在,只是平台往往把專業轉換成完成率、準確率與平均時間等數值。當複雜判斷被轉成績效指標,管理便能深入認知活動。平台不必知道勞工如何思考,只需知道結果是否合格、速度是否達標。思考過程被保留在個體內部,能被系統讀取的只剩可量化表現。認知異化真正尖銳的地方正在此處。人持續貢獻理解世界的能力,卻未必參與決定世界應該如何被分類,也無法控制分類成果後續如何被企業運用。判斷被需要,判斷者卻缺乏相應決策權。
後人類主體與技術網路
Rosi Braidotti 的《後人類》(The Posthuman, 2013)批判把人理解為封閉、自足且居於世界中心的主體,轉向關係性、技術性與非人生命交纏的主體觀。資料標註正提供了清楚的技術案例。標註員從未單獨完成工作。眼睛依賴螢幕,手依賴滑鼠,判斷受到標註軟體限制,任務由平台分派,成果則經伺服器送往模型。工作分散在身體、介面、程式與網路之間,沒有任何單一節點能獨自完成整段流程。後人類理論讓人機關係離開「機器取代人」的二元模型。人與技術早已彼此纏繞,問題不再只是誰會消失,而是不同能力如何被接合,又有哪些權力差異藏在接合位置。
關係性卻不能被浪漫化。共同參與技術網路並不代表共同擁有成果。企業制定分類規則,平台安排任務與價格,勞工提供時間與判斷,乘客最終獲得服務,不同節點承擔的風險與取得的收益遠不相等。
後人類組裝若忽略不對稱,便可能在理論上把剝削描述成合作。較重要的問題應放在誰能決定連接方式、誰有權退出、誰能看見完整資訊,以及誰能從模型累積的長期價值中得到回報。
認知組裝與分布式判斷
N. Katherine Hayles 在《未思:認知非意識的力量》(Unthought: The Power of the Cognitive Nonconscious, 2017)提出認知組裝(cognitive assemblages),主張認知活動可以分布於人、非人生命與技術媒介之間。
圖像標註很適合從分布式認知理解。人眼處理模糊邊界,軟體提供放大與描點工具,資料庫提供分類名稱,演算法記錄結果,伺服器保存標註。完成的資料並非任何單一角色獨立創造,而由多個節點共同形成。Hayles 所談的認知非意識(cognitive nonconscious)也能進一步解釋熟練標註。大量視覺辨認不需要每次都經過完整語言思考,經驗會讓某些模式辨認變得迅速,人往往在意識充分說明以前就已察覺輪廓與異常。
然而,把相關能力直接理解成半自動反應會低估勞工。熟練並不代表沒有思考,反而代表長時間經驗已沉澱到觀看方式裡。遇到模糊影像、例外物件或規則衝突時,注意力仍會重新集中,判斷也會離開平常的快速節奏。分布式認知帶來另一個政治問題。認知雖然分布於多個節點,價值卻可能向少數節點集中。人的判斷進入資料,企業保有模型,平台累積績效紀錄,最終收益並沒有按照認知貢獻平均分配。後人類分析若只描述人機互賴,仍不足以說明 AI 產業。還需要追問認知分布與資產集中為何能同時發生,因為兩者正構成當代人工智慧最重要的結構矛盾之一。
身體從未離開資料
Hayles 在《我們何以成為後人類:控制論、文學與資訊學中的虛擬身體》(How We Became Posthuman: Virtual Bodies in Cybernetics, Literature, and Informatics, 1999)已經批判資訊脫離物質載體的幻想。資料標註再次證明,數位資訊始終帶著身體條件。每筆標註背後都有眼睛疲勞、手腕移動、網路速度、電力供應、房間環境與工作時間。資料集在伺服器端呈現為整齊檔案,生產過程卻受到極為具體的生活條件限制。
當 AI 公司把資料稱為「原料」,人類工作很容易被自然化。原料彷彿原本就存在,只需被模型吸收;真正的資料卻經過搜尋、刪除、分類、校正與品質控制,任何階段都帶著人的判斷。
把身體重新放回資料史,並不是為了否認演算法的重要性,而是要避免把資料當成無主體資源。模型可以高速計算,但能被計算的世界往往早已有人替它整理。
治理性進入數位介面
Michel Foucault(1926-1984)在《安全、領土、人口》(Sécurité, territoire, population, 2004)相關講座中發展治理性(governmentality)概念,關注權力如何透過制度、知識與環境安排,引導人口在可能範圍內行動。
微型工作平台不必對勞工發出持續命令,介面本身已能完成大量導引。任務何時出現、報酬如何顯示、倒數時間放在哪裡、拒絕任務需要幾個步驟,都會改變勞工的行為選擇。數位管理的力量往往來自不對稱可見性。平台可以記錄完成速度、錯誤率、接案歷史與品質評分,勞工卻未必能看到價格如何決定,也不知道委託企業真正身分。系統觀看勞工的能力遠大於勞工觀看系統的能力。《規訓與懲罰》(Surveiller et punir, 1975)中的全景敞視監獄經常被拿來解釋數位監控,但微型工作平台與物理監獄仍有重大差異。勞工沒有被關在固定場所,權力更常經由評分、帳號資格、任務取得與報酬結構發揮效果。
演算法治理的特徵也在責任來源逐漸模糊。若主管直接拒絕申訴,權力仍有明確面孔;帳號若被系統自動降權,平台可以把決定描述成技術結果。管理者退到介面背後,制度判斷則披上計算中立的外觀。
介面如何安排勞動
UI/UX 在相關勞動關係中不能只被理解成畫面美學。介面把企業規則轉成勞工每天面對的操作路徑,報酬制度、品質規範與監控邏輯都會透過按鈕、提示、欄位與回饋進入工作。最值得注意的是時間設計。任務若完成後立刻出現下一筆,工作者便缺乏明顯停止位置;畫面若持續顯示完成量與收入,休息也會被轉換成「少賺多少」的即時比較。介面於是把經濟壓力轉成持續操作的節奏。
選擇架構(choice architecture)原本常用於描述介面如何安排決策,在勞動平台裡則涉及更直接的權力。接案、拒絕、休息、申訴與退出都可能被設計成不同摩擦程度,步驟差異會逐步塑造工作者的選擇。
暗黑模式(dark patterns)也需要謹慎運用。並非所有難用介面都屬於暗黑模式,關鍵在於設計是否利用資訊不對稱或操作阻力,把人推向較有利於平台、卻偏離本人意圖的決定。資訊顯著性同樣值得注意。報酬若放在最醒目的位置,申訴規則卻藏進深層選單,畫面便建立了價值層級;效率指標持續出現,休息與健康資訊卻缺席,工作世界也會逐漸只剩產出尺度。介面在此成為政策與身體之間的薄膜。企業不必每天向每位勞工重新解釋制度,規則已被寫進操作流程。工作者面對看似中性的按鈕,背後卻有價格、風險與效率目標共同決定按鈕為何位於目前位置。
分類也屬於治理
Foucault 對真理體制(regime of truth)的討論提醒我們,社會不只爭論命題真假,也會建立產生可信知識的程序。AI 標註同樣具備程序性,平台預先決定類別,勞工依照規則分類,品質審核再決定哪些答案能進入資料集。標註員擁有判斷能力,卻沒有完全自由的命名權。他們通常不能看到奇特物件後自行創造新類別,而必須從既有選項中尋找最接近的答案。人的感知因而進入制度化分類流程,觀看自由與資料一致性之間持續拉扯。分類系統越封閉,未知就越容易被當成錯誤。從工程角度看,降低未知比例有助於建立穩定資料;從政治角度看,過度追求分類完整則可能把地方差異、罕見身體與例外情況壓縮成雜訊。
誰能命名,也就擁有部分觀看權。企業決定模型需要辨識哪些物件,標籤集合便反映產品目的。市場功能由此進入視覺分類,機器注意什麼、忽略什麼,往往早在訓練資料建立時就已經開始。
從勞動治理走向演算法治理
Antoinette Rouvroy 提出演算法治理性(algorithmic governmentality),關注大規模資料分析如何繞過傳統主體陳述,直接依據行為痕跡建立預測,再調整個體未來可能遇到的選項。
資料標註與演算法治理並非相同問題,但兩者共享某項深層結構:複雜人類經驗被轉成機器能處理的輸入。標註員把道路轉成視覺分類,資料治理則把搜尋、位置、購買與互動轉成行為特徵。當治理越來越依賴預測,制度就不必等人表達意願。模型可以先判斷某人可能購買、違約、離職、投票或改變立場,再根據預測調整資訊環境。人的政治位置逐漸被數據輪廓補寫。
相關發展對民主造成的壓力,不只來自假訊息。更深層的變化在於,政治容易從共同辯論價值逐步轉向管理概率。衝突若被當成效率下降,制度便會偏向降低摩擦,而民主原本需要保留的不同意見反而變成系統要處理的偏差。
數位民主與被資料化的公民
民主政治至少在規範層面承認公民能提出理由、改變立場,也能透過組織與抗議把新議題推入公共領域。資料化治理則偏好穩定指標,人的矛盾、猶豫與轉變往往被壓成模型容易運算的特徵。平台互動量也逐漸成為政治能見度的重要來源。按讚、分享、觀看、搜尋與留言都會進入排序機制,公民參與開始同時具有政治行動與平台資料生產兩種功能。
生成式 AI 又讓相關問題更複雜。當文字、圖片與帳號活動能大量自動生成,聲量與人數之間的關係便不再穩固。大量互動可能來自少數組織操作,公共領域於是面臨「誰在說話」與「多少人在說話」難以直接辨認的問題。
民主並沒有因演算法出現便立即消失,法律、選舉、新聞、社會運動與公民組織仍然存在。但平台增加了新的權力層,注意力排序、個人化推薦與預測模型都開始參與公共意見如何被看見。《未知標籤》的意義正在於提供極具體的入口。它讓我們看到分類政治並非只發生在政府或大型模型部署階段,早在勞工替影像畫邊界時,世界就已經開始被轉成特定形式的可計算秩序。
《他們的眼睛》與觀看方向的逆轉
Gourault 後來把研究延伸成影院作品《他們的眼睛》(Their Eyes, 2025)。從《未知標籤》到《他們的眼睛》,關注點沒有離開標註勞工,但觀看結構逐漸從工作介面擴展到勞工自身如何理解影像、平台與生活環境。
片名裡的「他們」帶著多重方向。自動駕駛系統需要借助遠方工作者的眼睛學習道路,觀眾則透過工作者的觀看重新理解技術產業。原本位於資料鏈末端的眼睛,逐漸成為觀看整個技術結構的位置。尤其值得注意的是,部分工作者會根據道路標誌、車輛樣式與地景反向猜測影像來源。企業只希望他們完成分類,勞工卻開始閱讀影像裡沒有被任務說明刪除乾淨的線索。觀看因而產生偏移。原本用來訓練機器的影像,開始被勞工拿來理解企業;原本單向流往模型的資訊,也產生反向調查的可能。工作者沒有離開平台,卻在規定用途之外形成另一層閱讀。
感官重新取得位置
《他們的眼睛》中更具有轉折性的部分,是勞工自行拍攝周遭環境的影像。標註工作要求他們把道路壓縮成分類,自主拍攝卻重新容納灰塵、噪音、落日、車流與不具明確功能的細節。相關畫面並不需要被理解成浪漫自由。工作者仍然面對低薪與不穩定條件,攝影也沒有改變全球外包制度。然而,影像證明人的感知沒有完全被任務介面吸收。
人仍會看見與分類無關的事物。光線落在牆上,聲音從街道傳來,移動中的身體帶著難以被資料欄位保存的速度與情緒。世界再次超出標籤,藝術也在技術分類之外保留感官剩餘。
反治理與微小偏移
Foucault 所談的反治理(counter-conduct)適合用來理解工作者如何拒絕完全按照平台預設方式被引導。反治理未必等於推翻制度,更常發生在規則內部,透過局部偏移改變被管理的方式。
勞工透過私人群組交換平台資訊、比較薪資、分享風險,有時也研究 VPN、帳號規則與地域價格差異。相關行動顯示,他們不只是介面命令的被動接受者,也會研究系統,再從系統留下的縫隙尋找空間。
把前述行動直接稱為革命顯然過度誇大。更改連線位置可能提高收入,卻沒有改變平台所有權;群組交換資訊能降低不透明,卻不等於取得正式集體談判權。微小偏移的重要性在於,它讓完全被支配的敘事失去成立條件。工作者還會共同生產另一份平台知識。官方介面告訴他們怎麼完成任務,非正式網路則告訴他們哪些任務值得接、哪些規則有風險,以及平台說明沒有透露什麼。知識開始沿著勞工之間水平流動。
肯定倫理與生命剩餘
Braidotti 提出的肯定倫理(affirmative ethics)常被理解為,在高度破碎與不平等的條件下,仍然尋找生命形成關係、連接與生成的能力。放進資料勞動問題時,相關概念需要與分配政治共同閱讀。肯定不能取代批判。若只強調人與技術共同生成,很容易把低薪、風險與地域差異柔化成美好的混合關係。真正值得保留的,是人在高度受限條件下仍然能發展連結、分享知識,並留下超出平台目標的感知活動。
工作者把標註形容成接近繪畫時,也不需要急著判斷究竟是自我安慰或藝術化想像。更有意義的是觀察,人在重複勞動裡仍會替動作賦予自己的感受尺度,平台並沒有完全壟斷工作意義。肯定倫理若具有政治價值,便應落在生命不等同於經濟輸入的前提。人可以參與技術,也能拒絕被完全化約成技術零件;人可以與機器共同工作,也仍應保留退出、申訴、重談條件與改變分類的權利。
問責不能被自動化稀釋
AI 技術鏈越複雜,責任越容易在多層企業與平台之間分散。資料公司可以說自己只提供標註,模型公司可以說資料來自供應商,平台可以說報酬由市場決定,最終每個角色都能把問題推向其他節點。問責首先需要恢復資料生產史。企業應能說明資料如何取得、由誰標註、工作經過哪些承包層級,以及品質與報酬如何決定。只公布模型架構與資料集名稱,還不足以說明技術的社會來源。分類規則也需要留下審查空間。自動駕駛標籤與公共安全相關,哪些身體被獨立分類、哪些物件被放進其他欄位、未知如何處理,都不應完全封閉在企業內部。
介面設計同樣屬於問責範圍。報酬、拒絕原因、申訴流程與資料用途若難以找到,勞工就很難真正理解契約關係。所謂透明不能只存在於法律文字,還必須落到每天操作的畫面上。
AI 的智慧究竟屬於誰
當模型完成訓練,外界往往把能力歸於 AI。本來由許多人共同完成的認知過程,被重新集中到模型品牌與企業名稱下,標註員則消失在資料處理流程的註腳裡。
重新承認人工貢獻並不等於否認模型具有統計與推論能力。問題在於,技術能力從來由多層工作共同建立,若公共敘事只留下最後的模型,智慧就會被過度集中到最容易商品化的位置。後人類理論在此提供重要提醒。認知本來就能跨越人與技術分布,機器不必被理解成純粹外在工具,人也不必永遠居於唯一中心。但分布式認知若伴隨高度集中的所有權,政治問題便沒有因去中心化理論而消失。
Marx 對價值與所有權的批判,正好補上相關缺口。多人共同參與生產,不代表成果會共同擁有;認知可以分散,資本仍能集中。AI 產業正把兩種方向同時推到前所未有的規模。
未知作為技術倫理的邊界
《未知標籤》最值得保留的部分,並非要求技術最終消除所有未知。相反地,作品讓未知成為分類有限性的提醒,讓人看到世界始終會留下超過欄位、模型與資料集的部分。工程通常傾向把 unknown 視為尚待處理的技術問題,藝術卻能保留未知較長的時間。當觀眾停在無法被立即命名的物件前,分類衝動暫時被延緩,觀看也重新取得不必立即轉成答案的空間。
保留未知並不代表放棄精確。自動駕駛需要安全分類,模型也需要足夠可靠的判斷,但可靠性與承認有限並不衝突。成熟的技術系統應該知道何時資訊不足,何時需要降低信心,又何時必須把決策交還人類。
未知還具有政治含義。無法被既有標籤完整容納的人、地方經驗與生活形式,不應因資料庫沒有欄位便被理解成偏差。分類系統需要修正的時候,問題可能出在分類本身,而非現實沒有配合模型。
從「誰會被取代」轉向「誰被安排」
談人工智慧時,公共辯論經常集中在機器是否會取代工作。Gourault 的作品把問題推往更不舒服的方向:在完全取代發生以前,勞動已經被重新安排,而且重新安排本身可能比失業更難被看見。
有人得到更高效率,有人承擔資料整理;有人掌握模型,有人出售注意力;有人享受自動駕駛帶來的便利,另有人在遠方逐格替道路畫邊界。技術進步從來不是均勻分布的過程。「人類編排」因而比「人類淘汰」更能描述眼前狀況。AI 沒有單純把人移出系統,它也把不同群體放進新的位置,某些位置更接近決策中心,另一些位置則被藏進外包鏈深處。真正需要批判的問題也隨之改變。與其只問 AI 還需不需要人,更應追問它需要哪些人、在什麼條件下需要,又允許那些人看見多少系統資訊,以及他們是否有權改變自身位置。
觀看回到觀看者
《未知標籤》從螢幕工作開始,最後卻把問題帶回觀看本身。人替機器觀看道路,藝術家觀看人的標註過程,觀眾再觀看藝術家重新編排後的畫面,觀看在不同層次之間持續轉換方向。
每次轉換也帶來權力變化。企業原本掌握資料用途,藝術展覽讓資料工作被公共觀看;標註員原本只需完成分類,訪談則讓他們能說明自己的工作感受;觀眾原本只看到自動駕駛成品,也開始接觸被產品敘事刪除的生產過程。影像在此取得政治重量,因為它不再只展示結果,而開始暴露結果如何形成。框線、游標、錯誤、停頓與分類都成為技術史的一部分,自動駕駛的未來想像也重新連回全球勞動的現在。
結語:誰替機器整理世界
當 AI 系統宣稱正在學習世界,最先需要追問的問題是,誰已經替它把世界整理成可以學習的形狀。資料並非自然存在,標籤也不是物體自行攜帶的名稱,每次辨認都經過人的觀看、分類與判斷。Nicolas Gourault 的《未知標籤》真正重要的地方,正在於它把相關人工重新放回技術畫面。作品沒有否認演算法,也沒有把所有科技發展縮成剝削問題,而是要求我們看見,自動化始終建立在具體的人、介面、平台與地理差異之上。
Braidotti 的後人類主體讓人機關係離開封閉個體模型,Hayles 的認知組裝說明判斷如何跨越身體與技術分布,Foucault 的治理性則讓介面與分類規則重新進入權力分析。
Rouvroy 的演算法治理性把問題推向更廣的政治範圍。當人的行為越來越常被轉成預測資料,AI 所做的便不只是辨認世界,也開始參與安排人未來可能遇到的選項。相關理論最後都回到同項問題:關係可以分布,權力卻不會自動平均;認知可以跨越人機邊界,所有權仍可能高度集中;技術可以提高效率,節省的時間也可能建立在遠方他人的時間被低價購買之上。《未知標籤》沒有提供乾淨答案,作品名稱本身也拒絕乾淨答案。Unknown Label 保留了無法立即歸類的位置,提醒觀眾任何模型都有邊界,任何分類都會留下剩餘,任何自動化也都有自己的人工前史。
真正具備責任的 AI 技術,不應只追求把未知迅速消除,而應承認未知會持續存在,並為不確定、修正、申訴與人工判斷保留位置。技術成熟度不只取決於模型能辨認多少,也取決於系統能否承認自己何時不知道。
當標註員的手沿著行人輪廓慢慢移動時,表面上只是在完成工作,實際上卻替機器決定世界從哪裡開始、又在哪裡結束。幾個像素的邊界看似微小,背後牽涉的卻是勞動、分類、生命安全與觀看權。AI 的政治問題往往就藏在微小邊界裡。誰負責畫線,誰決定名稱,誰擁有資料,誰承擔錯誤,誰從模型獲利,又有誰最後連名字都沒有留下,相關問題共同構成自動化時代真正需要面對的人類編排。《未知標籤》讓被遮蔽的眼睛重新進入畫面,也讓「智慧」重新獲得歷史。當我們再次看見人工智慧背後那些觀看世界的人,自動化便不再顯得無中生有,而會重新成為勞動、技術與權力共同構成的社會過程。